考虑重力的NS方程可以写为:
ρ∂t∂u+ρ∇(uu)=∇(μ∇u)−∇P+ρg(1)
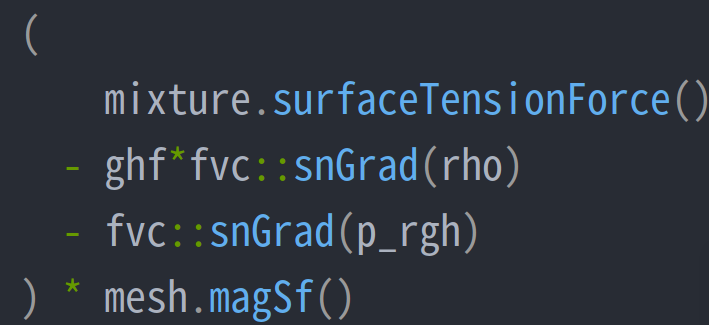
在openFOAM中,许多求解器中都耦合了重力,以interFoam为例,其中的重力定义处的代码块为:
  fvc::reconstruct
            (
                (
                    mixture.surfaceTensionForce()
                  - ghf*fvc::snGrad(rho)
                  - fvc::snGrad(p_rgh)
                ) * mesh.magSf()
            )
将其中的重力抽离出来,其表达式为fvc::reconstruct( (ghf*fvc::snGrad(rho) )* mesh.magSf() )。通过溯源代码,我们可以进一步得到其中ghf的表达式:
new surfaceScalarField
(
    "ghf",
    (gFluid[i] & fluidRegions[i].Cf()) - ghRef
)
其中gFluid[i]返回了通过字典(constant/g)读取得到的重力加速度项,fluidRegions[i].Cf()返回了当前网格表面的面心矢量,ghRef是给定的相对重力加速度,一般为0。综上所述,openFOAM中的重力的表达式为:
G=−(g⋅s)∇ρ(2)
其中s是待求点的位置矢量,这显然与方程1使用的重力表达式相差很大,接下来我们就一步一步推导这个结果。
首先明确,在涉及到重力的求解器中,其求解的压力p并不是总压P,而是动压,即:
P=p+ρg⋅s(3)
之所以要这样处理是为了方便用户设置初场,大家可以设想最简单的溃坝算例,如果直接对总压设置初场,那我们要设置的则是一个梯形的压力分布,计算域的y坐标越高其净水压强就越大,而如果我们拆分成动压和静压的形式,就可以直接设置初场为0了。可能有小伙伴对g⋅s项不太理解,其实我们只要对其展开就很好说明问题了:
g⋅s=(0,g,0)⋅(x,y,z)=gy(4)
在动量方程中,我们存在对总压的压力梯度项,将总压拆成静压和动压即可得到:
∇P=∇(p+ρg⋅s)=∇p+∇(ρg⋅s)=∇p+(g⋅s)∇ρ+ρ∇(g⋅s)(5)
其中关键点在于处理∇(g⋅s)项,根据式4有:
∇(g⋅s)=∇(gy)=(∂x∂(gy),∂y∂(gy),∂z∂(gy))=(0,g,0)=g(6)
因此,式5最终写为:
∇P=∇p+(g⋅s)∇ρ+ρ∇(g⋅s)=∇p+(g⋅s)∇ρ+ρg(7)
将式7带回方程1,即可得到OpenFOAM代码中使用的含重力的动量方程了:
ρ∂t∂u+ρ∇(uu)=∇(μ∇u)−∇p−(g⋅s)∇ρ(8)